産業用ロボットにおけるゴム部品の役割の拡大
なぜグリップシールケーブルの保護と振動制御は、用途に応じたエラストマー部品にますます依存するようになっているのか?
国際ロボット連盟の報告によると、稼働中のロボットの数は世界で初めて500万台を超え、新たに製造されたロボットの数も60万台強という過去最高を記録した。こうしたロボットが増えるということは、分離が必要な関節の数、真空インターフェース、柔軟な接続部、そして繰り返し動作を受けるエンドエフェクタの数も増えることを意味する。
ロボットに使用されるエラストマーは、比較的薄型ですが、ロボットの把持方法、関節部への異物混入防止、工具の振動低減といった点で、その役割は非常に重要です。一般的なゴムとは異なり、特定の動作や条件に合わせて設計・使用できる点が、エラストマーの真価と言えるでしょう。
アプリケーションの一部はロボットアームです
少なくとも大まかに言えば、ロボットは実行中に非常に正確に固定された経路をたどりますが、それでもプロセスにはいくつかの変動が生じる可能性があり、それがロボットや周囲の機器にも影響を与える可能性があります。例えば、時間の経過とともに吸盤が摩耗したり、ベローズの片側が擦れて摩擦が生じたり、ケーブルグロメットがわずかに動いて緩んだり、あるいは温度変化によってコンプライアントパッドの挙動が変わったりすることがあります。これらの小さな接点によって、ワークピースの位置や状態が影響を受けるのです。
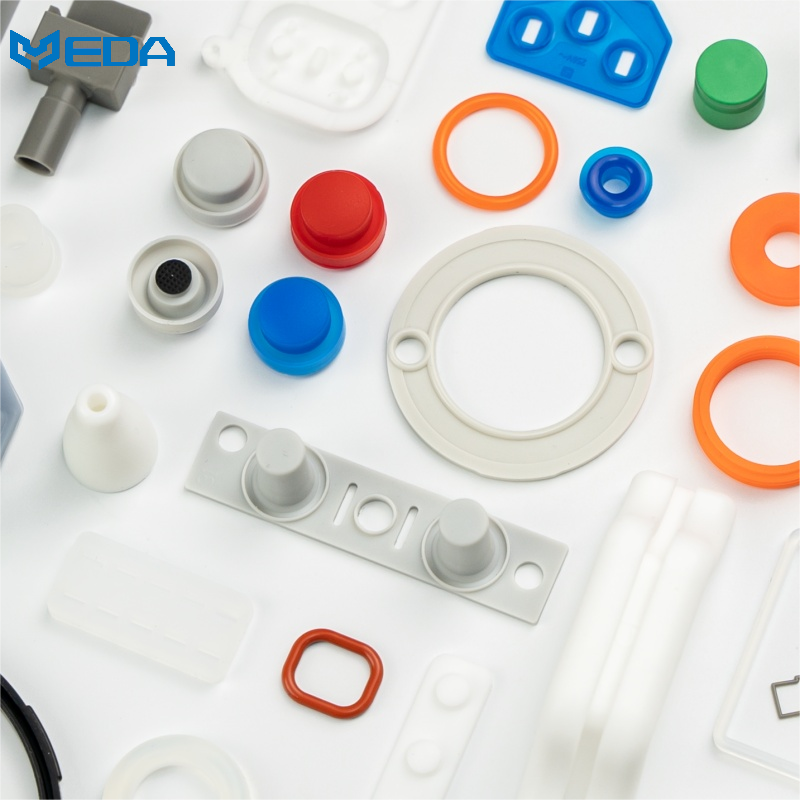
カスタム仕様のラバーロボット部品は、グリップ、吸盤システム、工具交換機構、電束配線装置、保護シールド、バンプストップ、取り付けインターフェースなどによく見られます。
場合によっては、製品に直接接触する部品もあります。また、埃、冷却剤、洗浄剤などを遮断することで、ロボットを埃や湿気から守る部品もあります。各部品は、その特定の位置に基づいて、材質や形状に関する制約が異なります。
把持力はワークピースの表面状態によって左右される
ゴム製の吸盤は、ワークピースに密着しながら安定したシール面を維持できるだけの柔軟性が必要です。滑らかなガラス、多孔質の板、油を含んだ金属板、柔軟な食品用パウチなどは、同じ前提で扱うことはできません。吸盤の直径、リップの形状、ベローズ、真空度など、すべてが保持力に影響します。
急加速は、静的な持ち上げ力が十分に見える場合でも、カップを傾けたり剥がしたりする可能性があります。エンドエフェクタは、想定される加速、ロボットの向き、および緊急停止時に点検する必要があります。表面の汚染や製品のばらつきも考慮に入れる必要があります。
シュマルツ社の事例では、176個の小型NBR-ESD吸盤を用いて半導体部品を搬送するロボットセルが紹介されている。このシステムは、1時間あたり最大31,000個のチップを配置できるように設計されている。吸盤の材質、6ミリメートルのサイズ、および軸方向の移動量の制限は、繊細な部品の精密な配置のために選択されたものである。
この公開事例は、エラストマーを特定の用途に結びつけるという点で有用です。これはYida社の成果ではなく、普遍的なカップ設計を確立するものでもありません。別の部品、表面、またはサイクル速度については、それぞれ独自のグリップ力と汚染に関する検討が必要となります。
アザラシは繰り返し動作に従う必要がある
ロボットのシール部品は、回転ジョイント、リニアアクチュエータ、空気圧回路、またはツールインターフェースを保護する場合があります。静的エンクロージャシールは、動的ワイパーやフレキシブルブーツとは異なる役割を担います。ストローク、角度、速度、圧力は、一般的なシール要件としてまとめるのではなく、個別に指定する必要があります。
ABBは、鋳造ロボットを冷却液、粉塵、金属粒子、洗浄剤から保護していると説明しています。同社が公開しているFoundry Primeの情報では、コーティングされた表面、保護された電子機器、ポリマーシールが、完全なロボット保護システムの一部として言及されています。筐体の定格は、個々のシールではなく、組み立てられたロボット全体に適用されます。
ロボット用シール部品は侵入目標を支えることができますが、取り付け時の圧縮、接合面、ケーブル開口部などは結果の一部となります。ベンチ上で平らにテストされたシールは、設置されたロボット上での関節の動きや洗浄スプレーを再現するものではありません。
振動は複数の界面で発生する可能性がある
ロボットの振動遮断は、ベース部、手首とツールの間、または繊細なエンドエフェクタ内部で必要となる場合がある。適切な設置場所の選択は、床面、ツールの振動、センサーの衝撃など、保護対象によって異なる。
コンプライアンスを高めることで、位置決め時の剛性を軽減することもできます。柔らかいパッドは衝撃吸収面として機能しますが、工具の遅延や振動を引き起こす可能性があります。エンジニアは、最大許容変位量と設定時間を指定し、その後は硬度だけでなく、動作プロファイル全体をテストする必要があります。
ケーブルとホースの保護はモーションマップでなければならない
ロボットが姿勢を変える際にケーブルや空気圧ラインを保護するために、フレキシブルグロメット、ストレインリリーフ部品、ベローズが使用されます。ロボットがホームポジションではなく作業空間の隅にあるときに、大きな負荷がかかる可能性があります。ねじりと曲げは、発生する負荷パターンが異なるため、別物です。
ロボットのゴム部品は、リップ、フランジ、ストレインリリーフなどの特殊形状を設けることで、別個のハードウェアを不要にすることができます。統合によって組み立ては容易になりますが、ケーブルの寿命は成形寸法と部品の材質剛性に左右されます。組み立て時の経路と張力も確認する必要があります。
材料の選択は細胞環境に従う
使用する材料は、セルの動作環境に大きく左右されます。例えば、NBRは油に曝される環境に適していますが、EPDMは水や特定の種類の洗浄剤が使用される環境に最適です。一方、FKMは、非常に高温または腐食性の高い液体にさらされる用途に適した材料です。シリコーン系材料は温度変化に対する柔軟性を提供し、ポリウレタン系材料は耐摩耗性を提供します。ただし、特定の材料とその配合が動作に適しているかどうかは、実際にセル内で使用される化学物質によって決まります。
食品グレード、半導体、塗料セル業界では、清浄度、導電性、放出特性などの要件が含まれます。機械的摩耗に耐えられる化合物であっても、粒子放出、製品のマーキング、プロセス化学物質との反応などの問題を引き起こす可能性があります。場合によっては、色や表面仕上げもマシンビジョンシステムの結果に影響を与える重要な要素となることがあります。
規格はロボットを定義するが、すべてのゴム部品を定義するわけではない。
ISO 10218規格は、ロボット工学およびロボットシステムの安全性に関する規格です。主に様々な危険と責任を定義していますが、一般的な吸盤、ベローズ、グロメットの耐用年数を保証するものではありません。部品の検証は、用途によって異なります。
道路車両用電気機器の筐体保護は、ISO 20653規格の対象となっています。一方、IEC 60529規格は、筐体のIPコードをより一般的に定義しています。どちらの規格も、それぞれの試験対象構成に適用されます。当然ながら、組み立て後の定格を、個々のゴム製シールのみに適用することはできません。
完成品の検証プロセス
ゴム製吸盤に関しては、まず寸法と外観を確認し、次に様々な一般的な表面での保持力を測定してください。また、漏れ、移動速度、向き、サイクル頻度、表面摩耗なども考慮する必要があります。安全な配置には、真空漏れを検出する方法と、部品が落下した場合の緊急時対応計画も含まれます。
カバーとシールを使用することで、ロボットをさまざまな温度や汚染度合いで変化させながら、ロボットの全動作テストを実施できます。接触痕、ひび割れ、抽出痕、内部汚染物質などを確認してください。このようなテストで使用する洗浄剤は、通常の使用時と同じ濃度、噴霧方向、および曝露時間で塗布する必要がありますが、実際の曝露時間はテスト仕様によって決定されます。
ロボットの振動対策において、工具の振動、変位、および沈下を検出・測定することは不可欠です。さらに、支持構造における振動レベルも測定する必要があります。これらのチェックは、サイクル試験と経年劣化試験の実施後に再評価してください。製品の受入基準は、材料の特性だけでなく、プロセスの精度にも関連付ける必要があります。
開発開始前に必要な入力
ロボットの種類と仕様、ペイロード、速度、加速度、動作経路、設置スペースをご提供いただく必要があります。また、洗浄対象物の表面、真空圧力レベル、洗浄媒体、洗浄手順、周囲温度、想定される洗浄サイクル数、およびESDまたは清浄度に関する要件(該当する場合)に関する情報もご提供ください。
大連宜達精密ゴム製品有限公司は、成形技術を用いて顧客仕様のカスタム設計ゴム部品を製造することを専門としています。産業用ロボット用ゴム部品に関しては、宜達が製造可能性の検証、配合の代替案の検討、主要寸法の解析、完成部品の検査計画の提案を行う以外に、システムの安全性と性能についてはロボットインテグレーターの責任が残ります。
ロボット市場の増加は、より多くの現場で信頼性の高いパフォーマンスを提供できる柔軟なインターフェースが必要とされることを意味します。ゴムの形状を実際の動き、表面、環境に合わせることによってのみ、このインターフェースは自動化システムの貴重なコンポーネントになります。