高速自動生産ラインにおけるゴム部品の役割
グリップ、反復、動作方向、材料の均一性の組み合わせは、高速自動化装置の性能において重要な役割を果たします。
高速自動化における急激な変化は、頻繁に発生するようになる。吸盤によるピッキングが1万回に1回発生するだけでも、1回のシフト中にラインが何度も停止する可能性がある。同様に、回復が遅すぎるソフトストップは、カメラやツールが到達する前に、検査または操作しようとしている部品の位置を変えてしまう可能性がある。
自動生産ラインの接合部に使用されるゴム部品は、互いにしっかりと密着し、柔軟性があり、振動を軽減し、元の形状に戻ることができるため、これらの機能を果たすことができる。
それらの有効性は、熱、摩耗、および生産偏差が定められたレベルを超えない条件にのみ依存します。
より速いペースで持ち上げると、製品の設計方法が変わります
部品が低速での設置時に正常に動作したとしても、必ずしも生産速度でも正常に動作するとは限りません。例えば、急加速によって吸引リップが製品から外れたり、シールが過熱したり、衝撃が再び加わった際にバンパーがまだ跳ね返っている状態だったりする可能性があります。このように、速度によって負荷率とサイクル数が変化するのです。
したがって、高速自動化におけるゴム部品の仕様を、サイクルタイム、加速度、滞留時間などのパラメータに基づいて指定することが非常に重要です。機械の最大速度だけでは不十分です。例えば、緊急停止時、急な方向転換時、走行経路の終端での短時間の接触時など、部品が最も過酷なストレスにさらされる状況が考えられます。
国際ロボット連盟によると、2025年には世界の産業用ロボットの設置台数は60万3000台に達すると予測されている。これは、世界中で稼働しているロボットの数が500万台を超えたことを示している。そのため、ロボットによる自動化システムには、ライン稼働率の向上に役立つ、信頼性が高く柔軟なロボット間インターフェースが必要となる。
グリッパーは、製品が変化する場合でも信頼性を維持する必要があります。
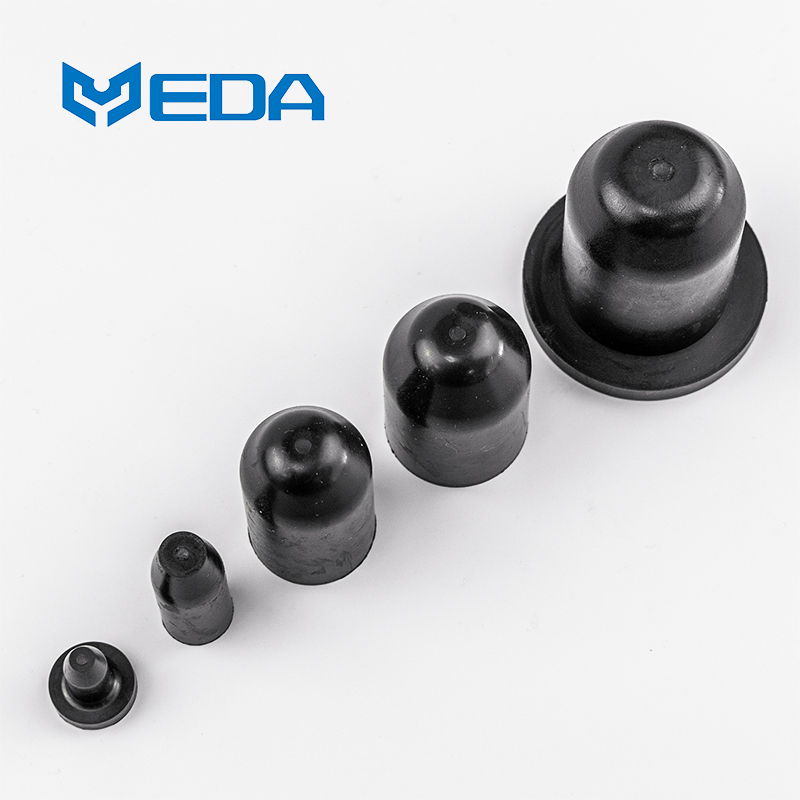
自動化用のゴム製真空吸盤は、ワークピースの形状に沿うと同時に、真空によって対象物を保持するために必要な周囲を形成することができます。吸盤の縁の形状、カップのサイズ、ベローズ内部の設計、材料の硬度、表面の状態など、すべてが密閉性能に影響を与えます。密閉された真空状態では、基材によって異なるタイプの吸盤性能が求められます。滑らかな金属板、多孔質の段ボール箱、柔軟な袋など、それぞれに全く異なる特性が必要となります。
静的揚力はあくまで基準値です。高速移動時には、慣性によって対象物自体が移動したり、シールリップが保持面から浮き上がったりする可能性があります。吸引機構のテストでは、計画された加速度、ロボットの姿勢、製品の重心、および表面上の油、粉、水分などを考慮する必要があります。
シュマルツ社の事例では、NBR-ESD製の平型吸盤176個を用いて半導体部品を扱うロボットセルが紹介されている。サプライヤーは、目標処理速度を毎時最大31,000個のチップと報告している。部品は繊細で精密な位置決めが必要だったため、軸方向のわずかな動きと静電気放電の制御が重要だった。
Piabは、FlexPickerロボットで包装済みスナック菓子を搬送する際の別の事例も発表した。摩耗したカップが原因で真空状態が損なわれ、製品が落下していた。供給業者によると、長方形のカップと真空システムの配置を変更したところ、落下が減り、ロボットの生産性が70%向上したという。
これらは公開されているサプライヤーの事例であり、Yidaの顧客実績ではありません。これらの事例は、自動化用ゴム製吸盤が、表面、動作、真空設計に適合する必要がある理由を示しています。報告されている数値は、独自の試験を実施せずに他のラインに適用することはできません。
繰り返しの動作により、構造上の弱点が露呈する
フレキシブルシール、ベローズ、ダイヤフラム、ケーブルグロメットは、自動化されたセル内で何百万回も動くことがあります。亀裂は、多くの場合、歪みが集中する箇所、つまり厚みの急激な変化、折り目の根元、トリミングされた端、またはクランプ境界で発生します。強度のあるコンパウンドでは、小さな領域にほとんどの動きを負担させるような形状を修正することはできません。
ストロークと速度は別々に記録する必要があります。非常に高い頻度で短いストロークを行うと、熱や疲労が発生する可能性があり、一方、時折長いストロークを行うと、ピーク時の負荷が大きくなる可能性があります。動きが純粋な直線運動でない場合は、角度オフセットとねじれも明記する必要があります。
カスタムゴム部品には、取り付けビード、リップ、または応力緩和部を一体化できるため、組み立て時の別部品数を削減できます。一体化により、成形寸法が動作の一部となります。金型、肉厚、およびクランプは、フレキシブルゾーンを所定の位置に保持する必要があります。
振動は製品とセンサーを透過する可能性があります
ゴム層を用いた振動遮断は、地面、駆動装置とフレームの接続部、カメラ、エンドエフェクタの下に構築できる可能性のある方法の一つです。これらの配置位置は、それぞれ異なる目的に対応します。例えば、床の振動を低減するだけでなく、実装方法によっては、画像のブレを防いだり、ロードセルを工具の衝撃から保護したりする効果も期待できます。
柔軟性が高すぎると、予期せぬ変形が生じる可能性もあります。わずかに弾力性のあるベースは、動作の停止を遅らせ、位置決めの剛性を低下させる可能性があります。防振性能は、機械によって発生する振動の周波数、支える重量、許容できる動作範囲など、硬さだけでなく様々な要素から確認する必要があります。
ゴムの振動絶縁を行うには、機械の起動期間、通常の運転状態、速度の変化、緊急停止など、あらゆる状況での測定を行う必要があります。特定の周波数で優れた性能を発揮する部品でも、機械の速度がさらに上がると、望ましくない影響を受ける可能性があります。
ストッパーとショックアブソーバーは、作動するまでに時間がかかります。
多くの場合、ゴム製ストッパーはバンパーとして成形され、スライド、ゲート、パレット、部品などを動作の終端から保護します。圧縮されると、ストッパーが及ぼす力は増大します。一方、内部ヒステリシスによって、動作エネルギーの一部が熱として散逸します。何度も衝突を繰り返すと、温度が著しく上昇し、部品が元の形状に戻らないまま、その挙動が変化する可能性があります。
エネルギー、物体同士が接近する速度、偏向の可能性、そしてそのような事象が発生する頻度は、正しく使用すべき入力値である。
最大静荷重のみに基づいて選定されたバンパーでは、バンパーが完全に圧縮される可能性が高く、その結果、伝達できる荷重のピーク値が非常に大きくなる可能性があります。
さらに、接触点が中心からずれている場合、接触点の両方でせん断作用によりインサートが曲がったり、ゴムが切断されたりする可能性がある。
シールは摩擦を制限し、汚染を防ぐべきである
空気圧シリンダー、インデックスユニット、ディスペンサーなどにおける動的シールは、大きな破断力を発生させることなく、漏れを最小限に抑える必要がある。
シールシステムの作動サイクルが非常に頻繁な場合、潤滑剤の消費が進み、接触面が研磨されて熱が蓄積される可能性があります。さらに、シール内に微粒子が挟まると、それが大きな摩耗源となり、作動のたびに摩耗を引き起こす可能性があります。
非常に高速で動作する部品は、洗浄剤、プロセスオイル、粉塵、食品残渣などの過酷な化学物質に耐える必要があります。一般的に、さまざまな化学物質に対する耐性は材料の種類によって大きく異なるため、使用する材料の実際の配合と実際の暴露条件に基づいて判断する必要があります。
食品、バッテリー、半導体製造ラインで使用されるシールは、機械的特性だけでなく、より重要なことに、部品が良好な状態であっても、洗浄要件に従う必要がある場合があります。部品内の粒子、抽出物、マーキング、および静電特性は、プロセス全体に影響を与える可能性があります。
高スループットでは生産の一貫性がより重要になる
リップの厚さ、硬度、または硬化度のわずかな変化は、手動テストではほとんど影響がないかもしれませんが、高速機械でのリリースタイミングに影響を与える可能性があります。図面には、グリップ、摩擦、空気の流れ、または回復を制御する寸法と表面状態を明記する必要があります。
特注ゴム部品は、ばらつきが生産ラインのタイミングに影響を与える可能性がある場合、キャビティや生産ロット全体にわたってサンプリングを行うべきです。機能検査は寸法検査を補完するものです。例えば、制御された真空減衰試験、たわみ力試験、または引張試験によって、一般的な目視検査では検出できない変化が明らかになる場合があります。
共通基準が定めるもの
ISO 10218-1:2025は産業用ロボットの安全性を規定し、ISO 10218-2:2025はロボットの用途とセルを規定しています。これらの規格は、任意のカップ、シール、バンパー、またはマウントの疲労寿命を規定するものではありません。
ASTM D430は、ゴムおよびゴム繊維材料の比較動的疲労試験を規定しています。この規格では、使用条件は様々であるため、実際の使用状況との正確な相関関係は示されていないと明記されています。試験片を用いた試験では、成形形状、予荷重、およびラインの温度を再現することはできません。
ASTM D471は、制御された液体暴露後の変化を評価し、ASTM D575は圧縮挙動を測定します。これらは材料の比較に役立ちますが、自動生産ラインにおけるゴム部品のサイクル信頼性、把持性能、または機械精度を示すものではありません。
完成部品の検証シーケンス
まず、材質、寸法、外観状態を確認します。シール部の端部、フレキシブルウォール、接着されたインサート、トリミング部分を検査します。適切な公差範囲内で、生産ツールを使用して、適合するハードウェアに部品を組み立てます。
まず、低速で動作確認を行い、適合性と基本動作を確認してから、予定の生産速度まで上げてください。部品の作業に関連する量(真空漏れ、ピックアップ成功率、摩擦、変位、衝撃力、振動、サイクルタイムなど)を測定してください。
指定された温度、汚染度、化学薬品、洗浄条件を追加してください。表面のばらつきが把持結果に大きく影響する可能性があるため、代表的な製品を使用してください。部品が冷却または弛緩する待機時間中に、計画的な停止と再開を含めてください。
提案されたメンテナンス間隔に応じたサイクルカウントを継続します。計画された段階で初期測定値を再確認します。テスト後、亀裂、摩耗、永久変形、接着部の動き、および製品または機械への残留物の付着がないか検査します。
試運転前に許容範囲を明確に定義してください。「故障なし」といった表現は、高速生産ラインには曖昧すぎます。計画書には、許容されるピックアップ漏れ、漏れ、力の変化、振動、寸法ずれ、および目に見える損傷を明記する必要があります。
開発前に必要な情報
サイクル時間、速度、加速度、ストローク、衝撃条件、年間サイクル数を入力してください。さらに、製品表面、真空度、圧力、荷重、温度、化学薬品、洗浄プロセス、潤滑、および利用可能な取り付けスペースを追加してください。
機能限界と故障時の影響を明記してください。有用な詳細情報としては、許容されるピックアップミス率、リリース時間、漏れ、安定時間、製品マーキング、および計画交換間隔などが挙げられます。動作の様子を写真や動画で示すと、部品図では表現しにくい負荷を明確にすることができます。
イダとの仕事
大連宜達精密ゴム製品有限公司は、お客様のご要望に応じた機器向けに成形エラストマー部品を開発しています。当社のレビューでは、自動搬送、シーリング、制振、保護に使用される部品について、成形性、配合オプション、重要な形状、検査機能などを網羅的に検討いたします。
最も有用な出発点は、一般的な材料要求ではなく、生産ラインの状態です。速度、動作、環境、および受入に関するデータが入手可能であれば、Yidaは標準的な材料試験を完成ラインの性能証明として扱うことなく、高速自動化ゴム部品のサンプル計画をサポートできます。